特斯拉FSD将改进坑洼避让和路线学习
 Miranda
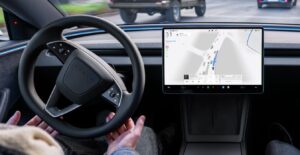
10月4日消息,特斯拉FSD(监督版)今年已进入欧洲市场,但车主仍主要抱怨导航绕路和压过破损路面。有用户在X平台提到FSD v14.3.10仍存在这两个问题,特斯拉AI团队首席软件工程师菲尔·段回应,相关改进将很快上线。
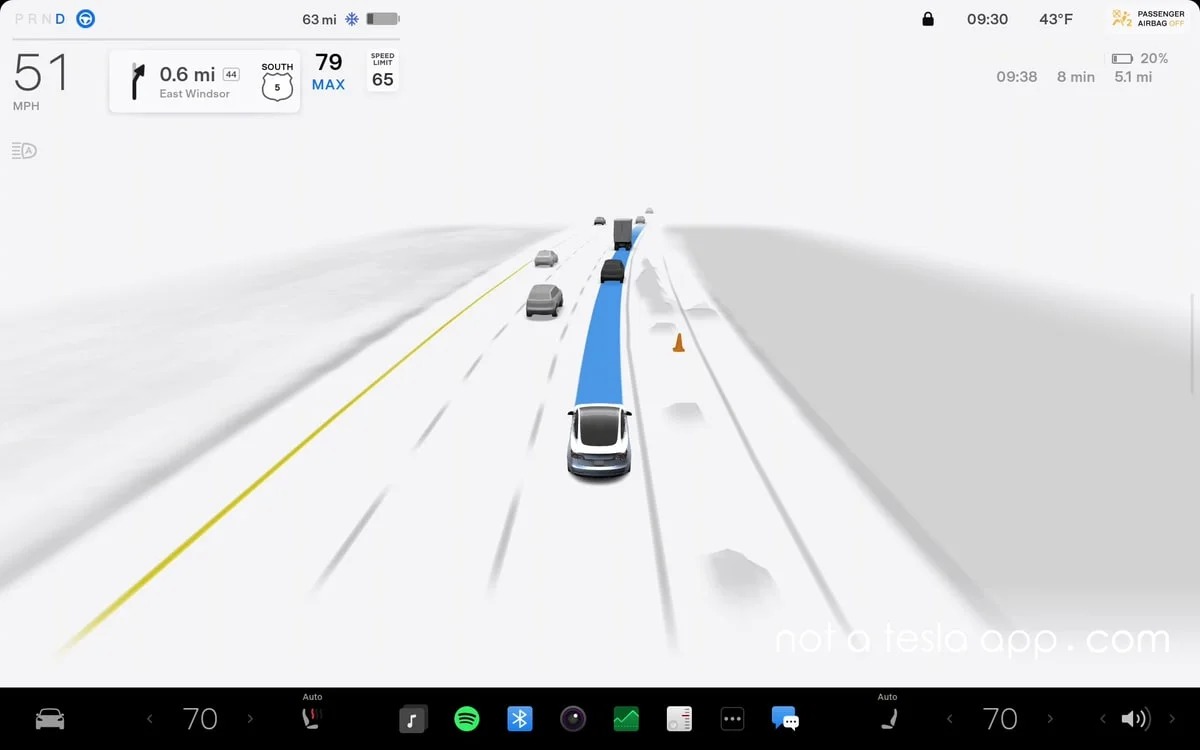
坑洼避让是用户呼声较高的功能。特斯拉自2019年起做出过承诺,埃隆·马斯克近期也透露很快推出。自春季FSD v14.3起,更新说明已把坑洼避让列为待上线改进项。现有版本偶尔能观察到车辆微调位置、让坑洼处于两侧车轮之间的动作,但无法确认是神经网络识别出坑洼还是仅对路面异常作出反应,且不稳定。正式推出后,该动作会变成稳定逻辑,减少手动接管。
导航逻辑也将大规模调整。FSD会分析驾驶员人工介入的操作,比如手动选择车道、轻打方向盘,并将其作为训练反馈。如果用户经常不按导航绕行、坚持走自己偏好的高速出口或地面道路,后续FSD会记住这些偏好。此能力建立在已有“偏好路线”功能上。学习机制还会延伸到停车环节,记录倒车进车道、与路缘保持距离等习惯,自动泊车时加以模仿。
此外,Grok将直接整合进FSD,用户可用自然语音下达自动驾驶指令,例如在路口转弯、停放到指定位置或临时改路线。目前坑洼避让最初写在v14.3更新说明中,但不确定会随近期小版本补丁推送,还是等FSD v15架构。FSD v15预计带来重大神经网络升级,参数量100亿。